HỖ TRỢ 24/7
- Motor Elektrim
- Máy bơm nước Wilo
- Bình giản nỡ Wilo
- Bình tích áp Maro
- Bình tích áp Wilo
- Máy bơm nước Maro
- Máy bơm nước Wasinex
- Máy bơm nước Lepono
- Máy bơm nước Teco
- Máy bơm nước EWARA
- Máy bơm nước APP
- Máy bơm nước Tân Hoàn Cầu
- Máy bơm nước Walrus
- Máy bơm nước Rino
- Máy bơm nước Hippo
- Máy bơm nước Evergush
- Máy bơm nước thải, hố móng thân cánh gang Evergush
- Máy khuấy trộn chìm Mixer - 4P Evergush
- Máy bơm li tâm trục ngang - 2P đầu gang Evergush
- Máy bơm hóa chất loãng, hố móng Inox SUS316 Evergush
- Máy bơm chìm hố móng nạo vét bùn Evergush
- Máy bơm nước thải sạch Evergush
- Máy bơm bùn loãng, hồ móng Evergush
- Máy bơm nước thải tạp chất Evergush có cánh cắt
- Máy bơm nước Speroni
- Máy bơm ly tâm trục đứng đa tầng cánh Inox
- Máy bơm ly tâm công nghiệp liền trục
- Máy bơm ly tâm công nghiệp 2 cánh liền trục
- Máy bơm hồ bơi
- Máy bơm chìm nước thải thân gang cánh gang
- Máy bơm chìm nước thải thân Inox
- Máy bơm chìm nước thải thân nhựa
- Máy bơm nước thải nhẹ đặt cạn (tự mồi - cánh hở)
- Máy bơm ly tâm đa tầng cánh Speroni cánh Inox, đầu gang
- Máy bơm ly tâm 1 cánh đầu Inox, cánh Inox
- Máy bơm ly tâm lưu lượng đầu Inox, cánh Inox 304
- Máy bơm ly tâm lưu lượng đầu gang, cánh gang
- Máy bơm ly tâm trục ngang
- Máy Bơm Nước Tsurumi
- Máy bơm chìm nước thải Tsurumi
- Máy Thổi Khí Tsurumi
- Phụ kiện máy bơm nước Tsurumi
- Máy Bơm Chìm Nước Thải Tsurumi - Xây Dựng
- Máy Khuấy Chìm Tsurumi
- Máy Sục Khí Chìm Tsurumi
- Máy Bơm Chìm Bằng Nhựa Tsurumi
- Máy Bơm Chìm Nước Thải Tsurumi - Cánh Xoáy
- Máy Bơm Chìm Nước Thải Tsurumi - Cánh Cắt
- Máy Bơm Chìm Nước Thải Tsurumi - Cánh Kín
- Máy bơm nước Granfar
- Máy bơm nước NTP
- Máy bơm bánh răng vỏ gang, đầu Inox
- Máy bơm tăng áp nước nóng
- Bơm bánh răng vỏ gang đầu gang
- Máy bơm nước nông nghiệp NTP
- Máy bơm ly tâm trục ngang đầu gang NTP
- Máy bơm nước tự hút NTP
- Máy bơm nước tăng áp điện tử NTP
- Máy bơm chìm hút bùn NTP
- Máy bơm chìm nước thải inox NTP
- Máy bơm chìm nước thải NTP
- Máy bơm chìm hút bùn có phao NTP
- Máy bơm nước tăng áp bánh răng, đầu gang
- Máy bơm nước Hitachi
- Máy bơm nước MITSUKY
- Máy bơm nước DAB
- Máy bơm màng khí nén YAMADA
- Máy Bơm Chìm Zenit
- Máy bơm nước Waterco
- Máy bơm nước Lucky Pro
- Máy bơm nước Weston
- Bình tích áp Varem
- Máy Bơm Nước Ebara
- Máy bơm nước Panasonic
- Máy khuấy chìm
- Máy bơm nước Evak
- Máy Bom Nước Venz
- Bình giãn nở Varem
- Bình giãn nở Aquasystem
- Phao mực nước MAC 3
- Đĩa phân phối khí
- Bơm định lượng
- Máy thổi khí
- Máy Bơm Nước Mastra
- Máy Bơm Hỏa Tiễn Franklin
- Máy Bơm Nước CNP
- Máy Bơm Chìm HCP
- Bình tích áp Aquasystem
- Máy bơm nước Pentax
- Máy bơm nước Kaiquan
- Máy bơm nước HTC
- Máy bơm chìm trục ngang LUBI
DANH MỤC SẢN PHẨM
HỖ TRỢ TRỰC TUYẾN


BÀI VIẾT NỔI BẬT
BÀI VIẾT KỸ THUẬT CHUYÊN SÂU: NGÀY 2
CHUYÊN ĐỀ: TỐC ĐỘ ĐỒNG BỘ & CƠ CHẾ ĐỘ TRƯỢT ROTOR (ỨNG DỤNG ĐỘNG CƠ 0.55 kW / 0.75 HP)
PHẦN I: PHÂN TÍCH Ý ĐỊNH TÌM KIẾM GOOGLE (SEARCH INTENT INSIGHTS)
- Đối tượng người đọc mục tiêu: Kỹ sư Cơ điện tử, Thợ bảo trì nhà máy, Kỹ sư thiết kế máy công cụ và Sinh viên kỹ thuật.
- Từ khóa tìm kiếm chính: "công thức tính tốc độ đồng bộ", "tại sao tốc độ rotor nhỏ hơn từ trường", "hệ số trượt s của động cơ không đồng bộ", "đặc tính cơ Kloss", "tốc độ động cơ 0.55kW 0.75HP".
- Mục tiêu cốt lõi của bài viết: Cung cấp câu trả lời khoa học, trực quan, giải thích rõ ràng mối liên hệ giữa tần số nguồn điện, số cực từ và tốc độ quay thực tế của trục động cơ dưới các mức tải khác nhau.
PHẦN II: TỐC ĐỘ ĐỒNG BỘ (SYNCHRONOUS SPEED - ns)
- Khái niệm Tốc độ Đồng bộ:
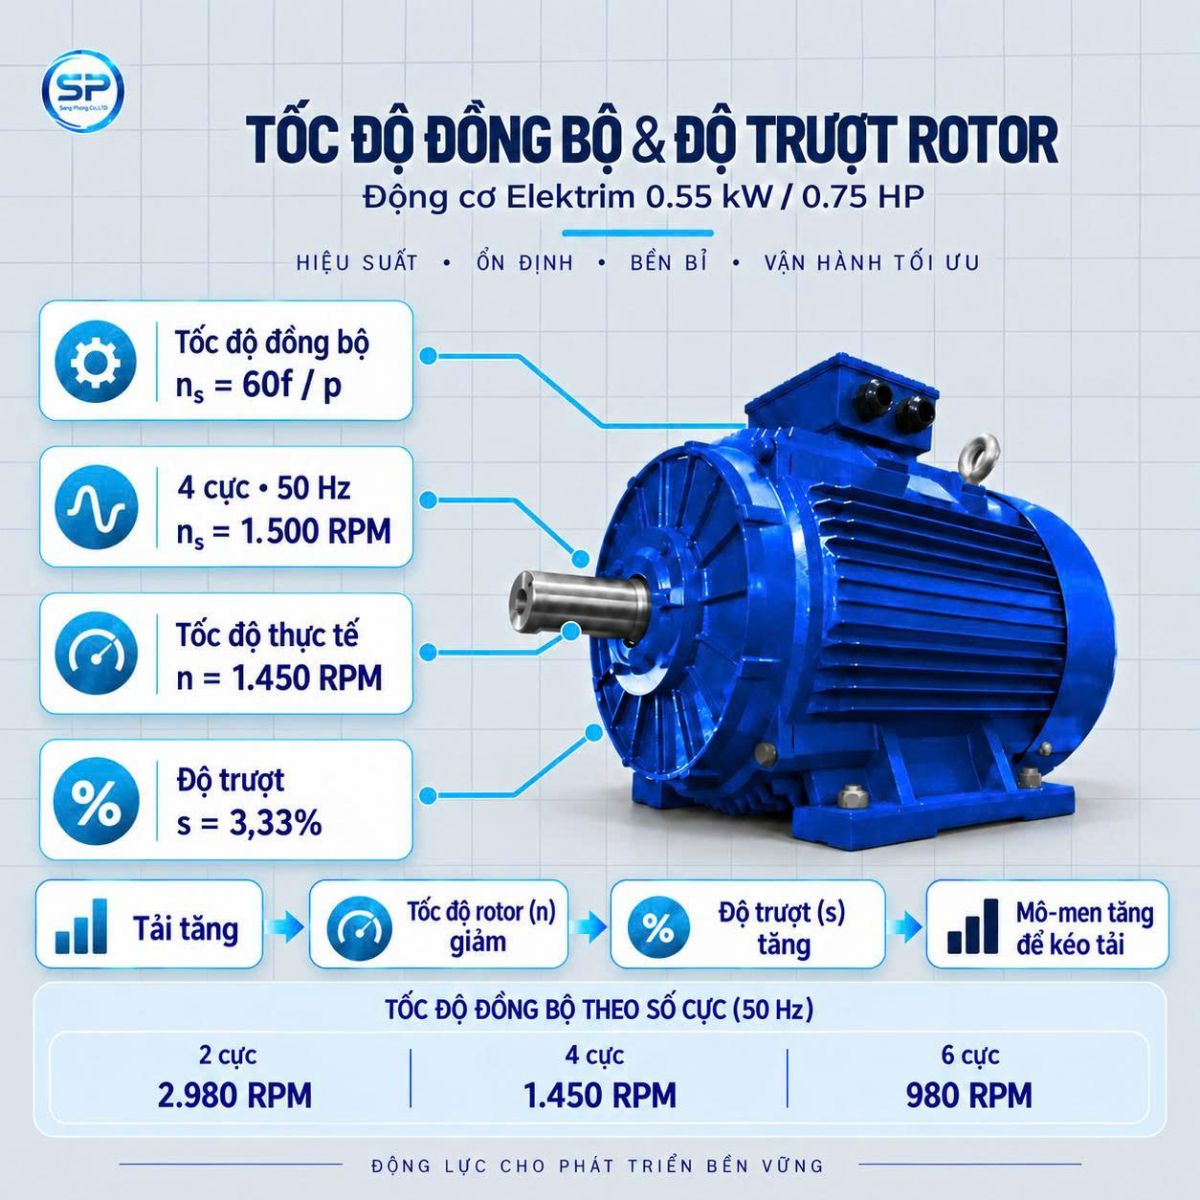
- Tốc độ đồng bộ (ký hiệu là ns) là tốc độ quay của từ trường quay do dòng điện xoay chiều 3 pha tạo ra trong lòng lõi thép Stator.
- Từ trường này quay tròn với tốc độ hoàn toàn phụ thuộc vào hai yếu tố:
- Tần số của nguồn điện lưới cấp vào (f, tính bằng Hz).
- Số cặp cực từ được thiết kế trong cuộn dây Stator (p, với 2p là tổng số cực từ).
- Công thức tính toán chuẩn mực:
ns = (60 x f) / p (đơn vị: vòng/phút hay RPM)
(Trong đó: 60 là hằng số quy đổi từ giây sang phút; f là tần số lưới điện; p là số cặp cực).
- Bảng Tra cứu Tốc độ Đồng bộ Chuẩn Quốc tế:
|
Số Cực (2p) |
Số Cặp Cực (p) |
Tốc độ Đồng bộ ở 50Hz (Lưới điện Việt Nam) |
Tốc độ Đồng bộ ở 60Hz (Lưới điện Mỹ, Đài Loan) |
Tốc độ Thực tế Động cơ Elektrim 0.55 kW |
|
2 Cực (2 Pole) |
p = 1 |
3000 vòng/phút (RPM) |
3600 vòng/phút (RPM) |
2980 RPM |
|
4 Cực (4 Pole) |
p = 2 |
1500 vòng/phút (RPM) |
1800 vòng/phút (RPM) |
1450 RPM |
|
6 Cực (6 Pole) |
p = 3 |
1000 vòng/phút (RPM) |
1200 vòng/phút (RPM) |
980 RPM |
|
8 Cực (8 Pole) |
p = 4 |
750 vòng/phút (RPM) |
900 vòng/phút (RPM) |
710 RPM |
PHẦN III: BẢN CHẤT VẬT LÝ CỦA HỆ SỐ TRƯỢT (SLIP - s)
- Định nghĩa Hệ số Trượt (Slip):
- Độ trượt thể hiện mức độ tụt hậu về tốc độ quay của trục Rotor so với tốc độ quay của từ trường Stator.
- Công thức tính hệ số trượt s:
s = (ns - n) / ns
Hoặc tính theo phần trăm:
s (%) = [(ns - n) / ns] x 100%
(Trong đó: ns là tốc độ đồng bộ; n là tốc độ quay thực tế của trục rotor).
- Tính toán Hệ số Trượt Thực tế trên Động cơ Elektrim 0.55 kW:
- Với động cơ 0.55 kW 2 cực (ns = 3000 RPM, n = 2980 RPM):
s = (3000 - 2980) / 3000 = 20 / 3000 = 0.0067 = 0.67% - Với động cơ 0.55 kW 4 cực (ns = 1500 RPM, n = 1450 RPM):
s = (1500 - 1450) / 1500 = 50 / 1500 = 0.0333 = 3.33% - Với động cơ 0.55 kW 6 cực (ns = 1000 RPM, n = 980 RPM):
s = (1000 - 980) / 1000 = 20 / 1000 = 0.0200 = 2.00% - Quy luật rút ra: Ở dải công suất nhỏ (dưới 1 kW), hệ số trượt định mức thường dao động trong khoảng 2% đến 5%. Động cơ có hiệu suất càng cao (IE2, IE3) thì hệ số trượt càng nhỏ, nghĩa là rotor quay rất sát tốc độ đồng bộ, tổn thất nhiệt trên thanh dẫn rotor càng thấp.
- Cơ chế Tự Điều chỉnh Cân bằng Mô-men của Rotor:
- Khi động cơ đang chạy không tải, lực cản cơ học rất nhỏ, rotor quay gần sát tốc độ đồng bộ (độ trượt s xấp xỉ 0.5% - 1%).
- Khi máy bắt đầu mang tải nặng (ví dụ máy khuấy dung dịch đặc hơn), lực cản làm rotor bị kéo chậm lại đôi chút (n giảm xuống, làm s tăng lên).
- Khi s tăng lên, vận tốc chuyển động tương đối giữa từ trường và thanh dẫn rotor tăng lên (v = ns - n tăng).
- Theo định luật Faraday, suất điện động cảm ứng trong thanh dẫn tăng lên (e tăng), thúc đẩy dòng điện cảm ứng trong rotor tăng vọt.
- Dòng điện rotor tăng làm lực từ Lorentz tăng, sinh ra mô-men quay lớn hơn để thắng lực cản của tải, đưa hệ thống về điểm làm việc cân bằng cơ học mới!
PHẦN IV: ĐẶC TÍNH CƠ VÀ ĐƯỜNG CONG KLOSS
Mối quan hệ giữa mô-men quay và độ trượt được mô tả qua phương trình Kloss kinh điển:
- Ba Vùng Làm Việc của Động cơ theo Độ trượt s:
- Trạng thái Khởi động (Khi vừa cấp điện, trục chưa kịp quay):
Tốc độ n = 0, độ trượt s = (ns - 0) / ns = 1 (100%).
Lúc này dòng khởi động rất lớn (gấp 5 đến 7 lần định mức), mô-men khởi động đạt từ 2.0 đến 2.4 lần mô-men định mức. - Vùng Làm việc Ổn định (Từ không tải đến đầy tải):
Độ trượt s nằm trong dải từ 0 đến độ trượt tới hạn (s_crit, thường từ 8% đến 15%).
Trong vùng này, khi tải tăng (s tăng nhẹ), mô-men quay tăng tuyến tính để đáp ứng phụ tải. Đây là vùng vận hành bình thường của động cơ Elektrim. - Vùng Mất Ổn định (Hiện tượng Dừng kẹt Trục - Stall):
Nếu tải cản vượt quá Mô-men cực đại (T_max, thường gấp 2.5 đến 3.0 lần định mức), độ trượt vượt qua s_crit. Động cơ không thể tăng thêm mô-men được nữa, rotor bị kéo dừng khựng lại (n = 0), dòng điện tăng vọt như khi ngắn mạch, bối dây sẽ bốc khói cháy trong vòng vài chục giây nếu rơ-le nhiệt không ngắt kịp thời.
Tốc độ đồng bộ và độ trượt rotor
Trong động cơ không đồng bộ ba pha, tốc độ đồng bộ giải thích vì sao tốc độ trên nhãn thấp hơn tốc độ lý thuyết của từ trường stator. Hiểu hai khái niệm này giúp chọn motor đúng và nhận ra tình trạng quá tải.
Tốc độ đồng bộ được xác định như thế nào
Tốc độ đồng bộ là tốc độ quay của từ trường tạo ra trong stator. Theo công thức tính tốc độ đồng bộ, ns = (60 × f)/p, giá trị này phụ thuộc vào tần số nguồn f và số cặp cực p. Với nguồn 50 Hz, motor 2 cực đạt 3.000 RPM, 4 cực 1.500 RPM và 6 cực 1.000 RPM. Số cực càng nhiều thì tốc độ càng thấp.
Vì sao rotor luôn quay chậm hơn từ trường
Rotor phải quay chậm hơn từ trường để cảm ứng dòng điện và sinh mô-men. Mức chênh lệch này gọi là hệ số trượt s của động cơ không đồng bộ, được tính bằng s = (ns − n)/ns. Nếu rotor quay đúng bằng tốc độ đồng bộ, động cơ không thể duy trì mô-men.
Ví dụ với động cơ 0.55 kW
Với động cơ 0.55 kW 0.75 HP 2 cực có ns = 3.000 RPM và n = 2.980 RPM, độ trượt khoảng 0,67%. Motor 4 cực có ns = 1.500 RPM và n = 1.450 RPM, độ trượt 3,33%. Đây là giá trị bình thường.
Ứng dụng khi lựa chọn và bảo trì motor
Khi thay motor, hãy đối chiếu số cực, tần số và tốc độ định mức, không chỉ công suất. Nếu tốc độ giảm, dòng điện tăng hoặc máy nóng, cần kiểm tra tải cơ khí, nguồn điện và truyền động. Theo dõi độ trượt rotor giúp hạn chế nguy cơ quá nhiệt.